你想過抽屜裡那台沒再用的老款 Android 手機,現在有可能去當機器人的大腦嗎?加州大學洛杉磯分校(UCLA)研究團隊發表 PhoneBot:一台約 48 公分高、1.8 公斤重的雙足人形機器人,把一般 Android 手機裝在軀幹上負責看、想、指揮,硬體成本約 400 美元(約新台幣 1.3 萬元,不含手機),連 2017 年的舊機都跑得動。400 美元涵蓋的是骨架、馬達、電池與其他電子元件,手機本身不算在內,總價取決於你手上那台舊機還留不留著。研究論文 10 月 6 日上傳 arXiv,定位是低成本開源研究平台,主打學生與研究者都組得起。
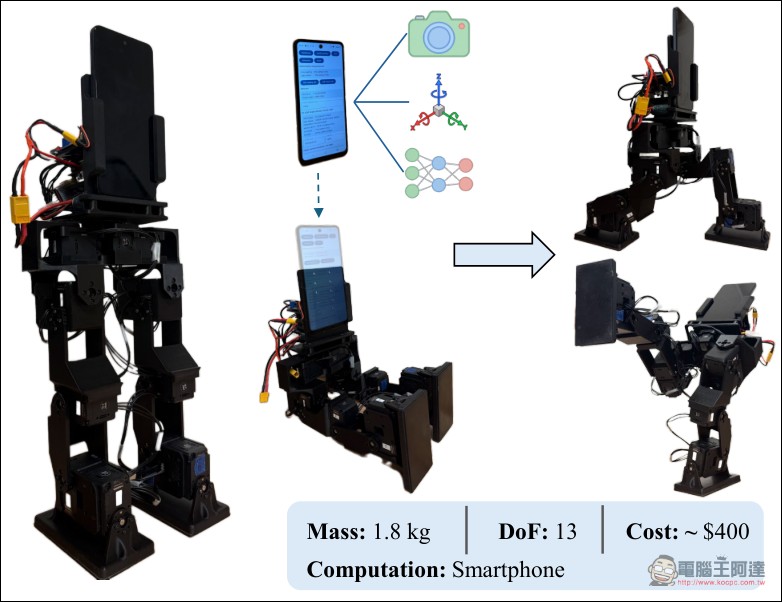
UCLA PhoneBot 400 美元組出能行走、會跌倒爬起的雙足機器人
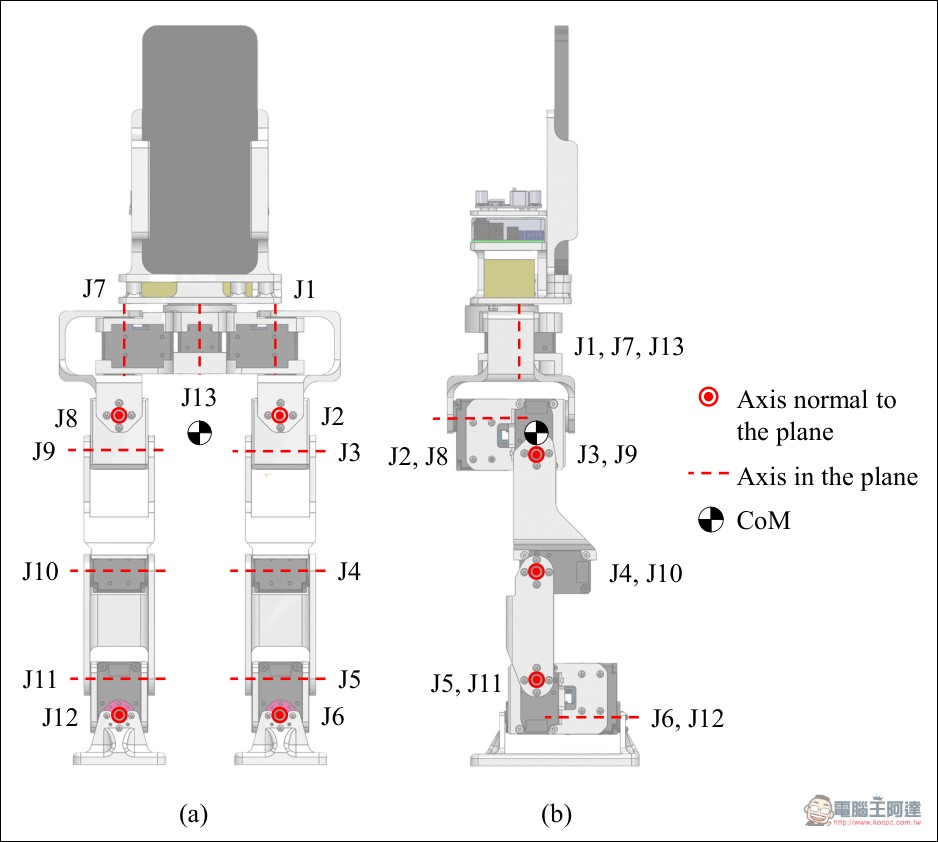
規格攤開來看。PhoneBot 站高約 19 吋(48 公分)、含手機重約 4 磅(1.8 公斤),放在桌上剛好;全身 13 個低成本致動器,每條腿各 6 個,剩下一個是軀幹旋轉關節,讓它不動腳步就能轉動掛在胸前的手機相機環顧四周。手機的角色等於整套「感測+運算+互動」中樞:內建慣性測量單元(IMU)量姿態、相機辨識並跟著特定人走、處理器跑運動控制軟體,指令再透過 Wi-Fi 送到一台小電腦驅動馬達。分工用身體比喻最好懂:手機是大腦兼眼睛,小電腦是脊髓,13 個馬達就是肌肉。少了昂貴的獨立感測器陣列與專用運算盒,架構一口氣瘦身。
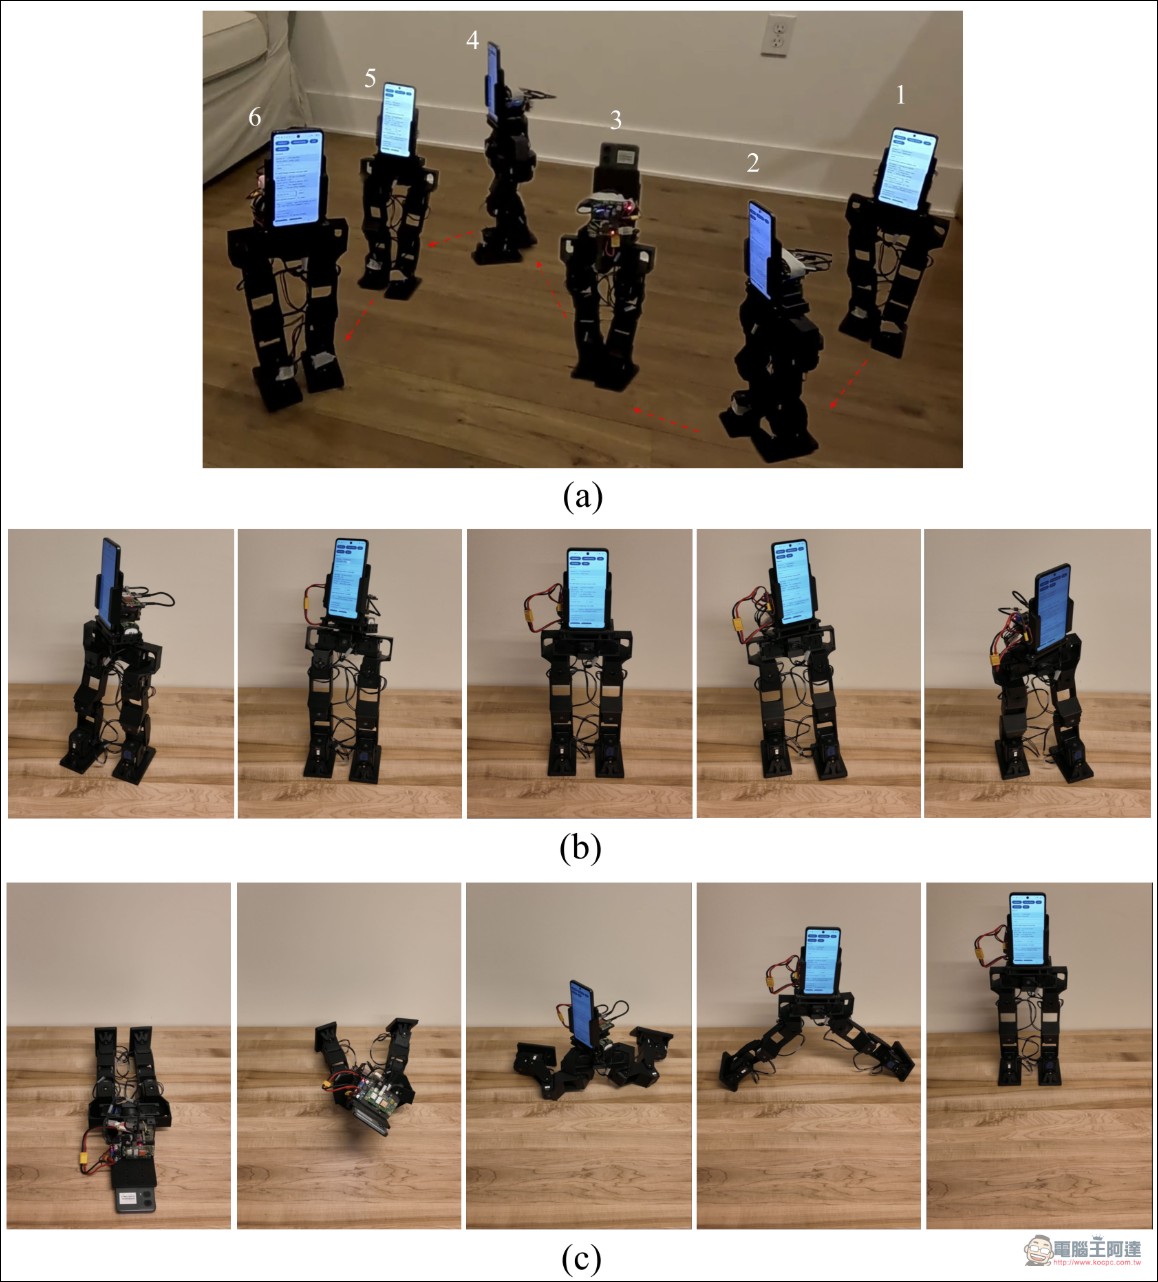
演示圖片裡它會走路、會跟著人走,最戲劇性的是摔個臉著地之後,自己爬起來繼續工作。對雙足機器人來說,「跌倒後能起身」的含金量比走路還高,因為它得先判斷自己躺成什麼姿勢,再規劃一連串動作把重心撿回來。對一台放在桌上的小機器人來說,這樣的動態能力已經跨過「會動的模型」的門檻。
手機相容性測試做得挺紮實。團隊拿四款 Android 裝置實測:2017 年的 Honor 9、2025 與 2024 年的 Moto G,以及 Samsung Galaxy A16 5G,四款都扛得住核心的感測、視覺與運動控制任務,而且名單裡有三款是入門定位機種,證明年份與價位都不是門檻。唯一的翻車點在 Honor 9:它跑不了地圖建置功能,因為拿不到所需的 Google 服務,這也點出一個實務課題,老手機卡不卡關,軟體支援度跟處理器一樣關鍵。
論文開頭點名了人形機器人推廣不動的三大障礙:硬體太貴、感測系統太複雜、運算需求太高,PhoneBot 用「重複利用現成手機」一口氣對準這三點下刀。技術上它站在巨人肩膀上,但挑戰換了檔次。PhoneBot 的定位延伸自 Intel 早年的輪式手機機器人平台 OpenBot,問題是輪子換成兩條腿之後,平衡控制從「不會翻」變成「隨時會摔」;研究團隊用鏡像動作範例訓練行走策略,讓左右腿分攤工作量更平均,改善一瘸一拐的步態。論文裡還把廉價馬達的力矩限制寫成模型,該出力時出力、該收斂時收斂,硬體的先天不足用控制補。翻開論文的文獻清單,從強化學習雙足行走到 Berkeley Humanoid 等學界平台一應俱全,PhoneBot 想填的就是這個譜系裡的平價缺格,論文 10 月 6 日提交、掛在 cs.RO 機器人分類下。
限制也別略過,它沒有手臂,走路只在平地驗證過,便宜馬達能出的力有限,扛不了重物;語音對話雖然可用,但語音辨識與語言處理目前跑在外接筆電上,還沒完全交給手機。想叫它幫你拿咖啡或掃房間的人可以先醒醒了,它現在是研究平台,不是家務機。另一個現實問題是手機並不能取代其餘硬體,骨架、馬達、電池照樣要買要組,手機吃掉的是感測與運算這兩塊最貴的預算。
團隊的下一步清單很務實:教它走不平地形、裝上輕量手臂、把語音處理搬進手機本機執行。語音這塊搬完,它才算完全離線自主,不用拖著一台筆電當後勤。整體定位從頭到尾都瞄準「買得起、修得好、壞了不心疼」的等級,與幾十萬美元的人形機器人各走各的路,開源釋出讓任何人接手改。對教學現場意義不小:過去要一間教室等級的預算才碰得到的人形機器人研究,現在一張小小的桌子就擺得下整套設備,學生從調馬達到訓練步態都能獨力一手包辦。門檻降低最直接的紅利是實驗速度:同一筆預算過去大概只買得起一個關節,現在能組一整台還找零。
把架構思路拆開看更耐人尋味:現代智慧手機本來就是一整套現成的機器人元件箱,相機、IMU、無線通訊、神經網路加速器全都在裡面,各家廠商還年年幫你升級製程。PhoneBot 把話講白了,機器人缺的是把這些元件串起來的演算法與勇氣。400 美元、一台舊手機、加上一個會摔倒又會爬起來的小傢伙,機器人研究的入場券從此便宜得多;至於你抽屜裡那台舊機,要不要給它一個新身分,就看你想不想看它站起來。順帶一提,這也是電子垃圾的一帖另類解方:全球每年退役的數億台手機裡,運算力完好卻被換機淘汰的佔了大多數,給它們一個機器人身分,比躺在抽屜裡靜靜地發霉有意義得多。